面向精密有序装配的具身智能机械臂协同控制系统
任务语义理解、机器视觉与 AUBO 机械臂协同的精密装配系统。
项目概述
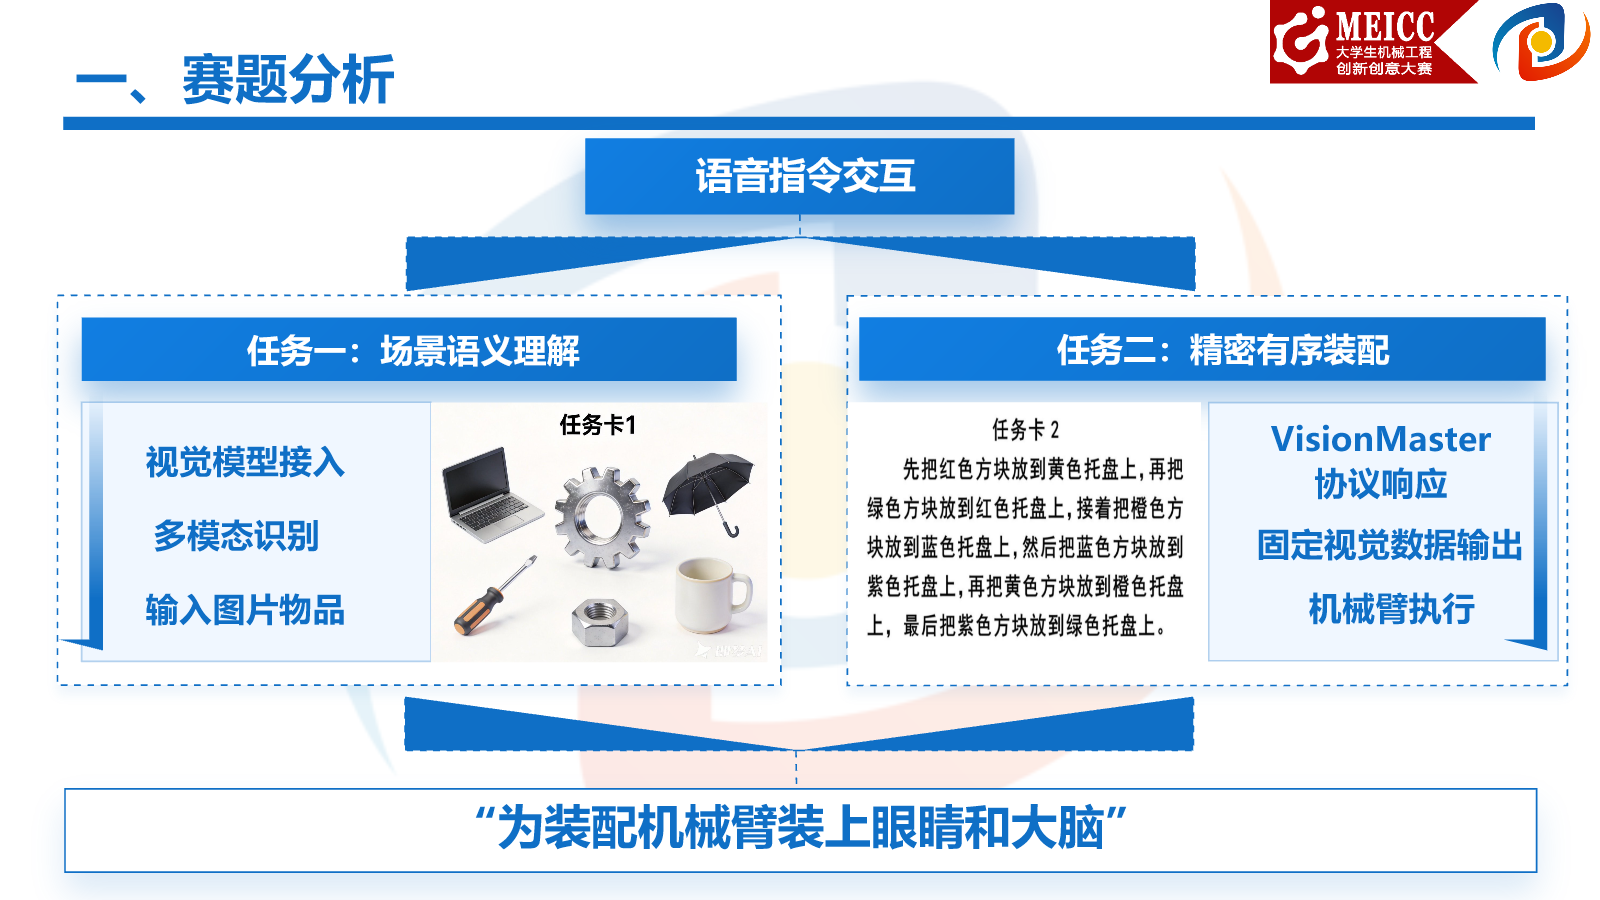
本项目参加 2026 年中国大学生机械工程创新创意大赛具身智能精密装配赛。系统以 Python GUI 控制台为中枢,连接多模态任务理解、VisionMaster 视觉通信和 AUBO ARCS 机械臂仿真/执行环境,完成场景物体识别与六步有序装配任务。
团队“具身不由己”(参赛编号 2340)获京津冀赛区一等奖并晋级。
系统设计
- 语义理解: 多模态模型读取任务卡并输出结构化步骤;确定性规则负责白名单、顺序和范围校验
- 视觉通信: 通过 TCP 触发 VisionMaster 流程,等待真实坐标报文后再进入运动阶段
- 运动控制: 完成视觉坐标到机械臂坐标的映射,通过 AUBO SDK/RPC 执行 MoveJ、MoveL 等动作
- 流程管理: 以状态机组织抓取、放置、复位和异常处理,并保留状态、时间戳与执行日志
项目坚持让大模型负责“理解任务”,而由可验证的规则和状态机负责“安全执行”,避免模型直接生成机械臂坐标。
技术栈
Python · Qt GUI · 多模态大模型 · VisionMaster · TCP · AUBO ARCS · 状态机