RealSense D435i 实践:如何采集可用的蓝莓 RGB-D 数据
2026 年 5 月,蓝莓采摘机器人项目进入 RGB-D 数据采集阶段。我们的目标不只是获得彩色照片,而是建立一套能支持成熟度识别、实例分割和三维定位的数据:每一帧都要有对齐的彩色图、深度图、相机参数和采集条件记录。
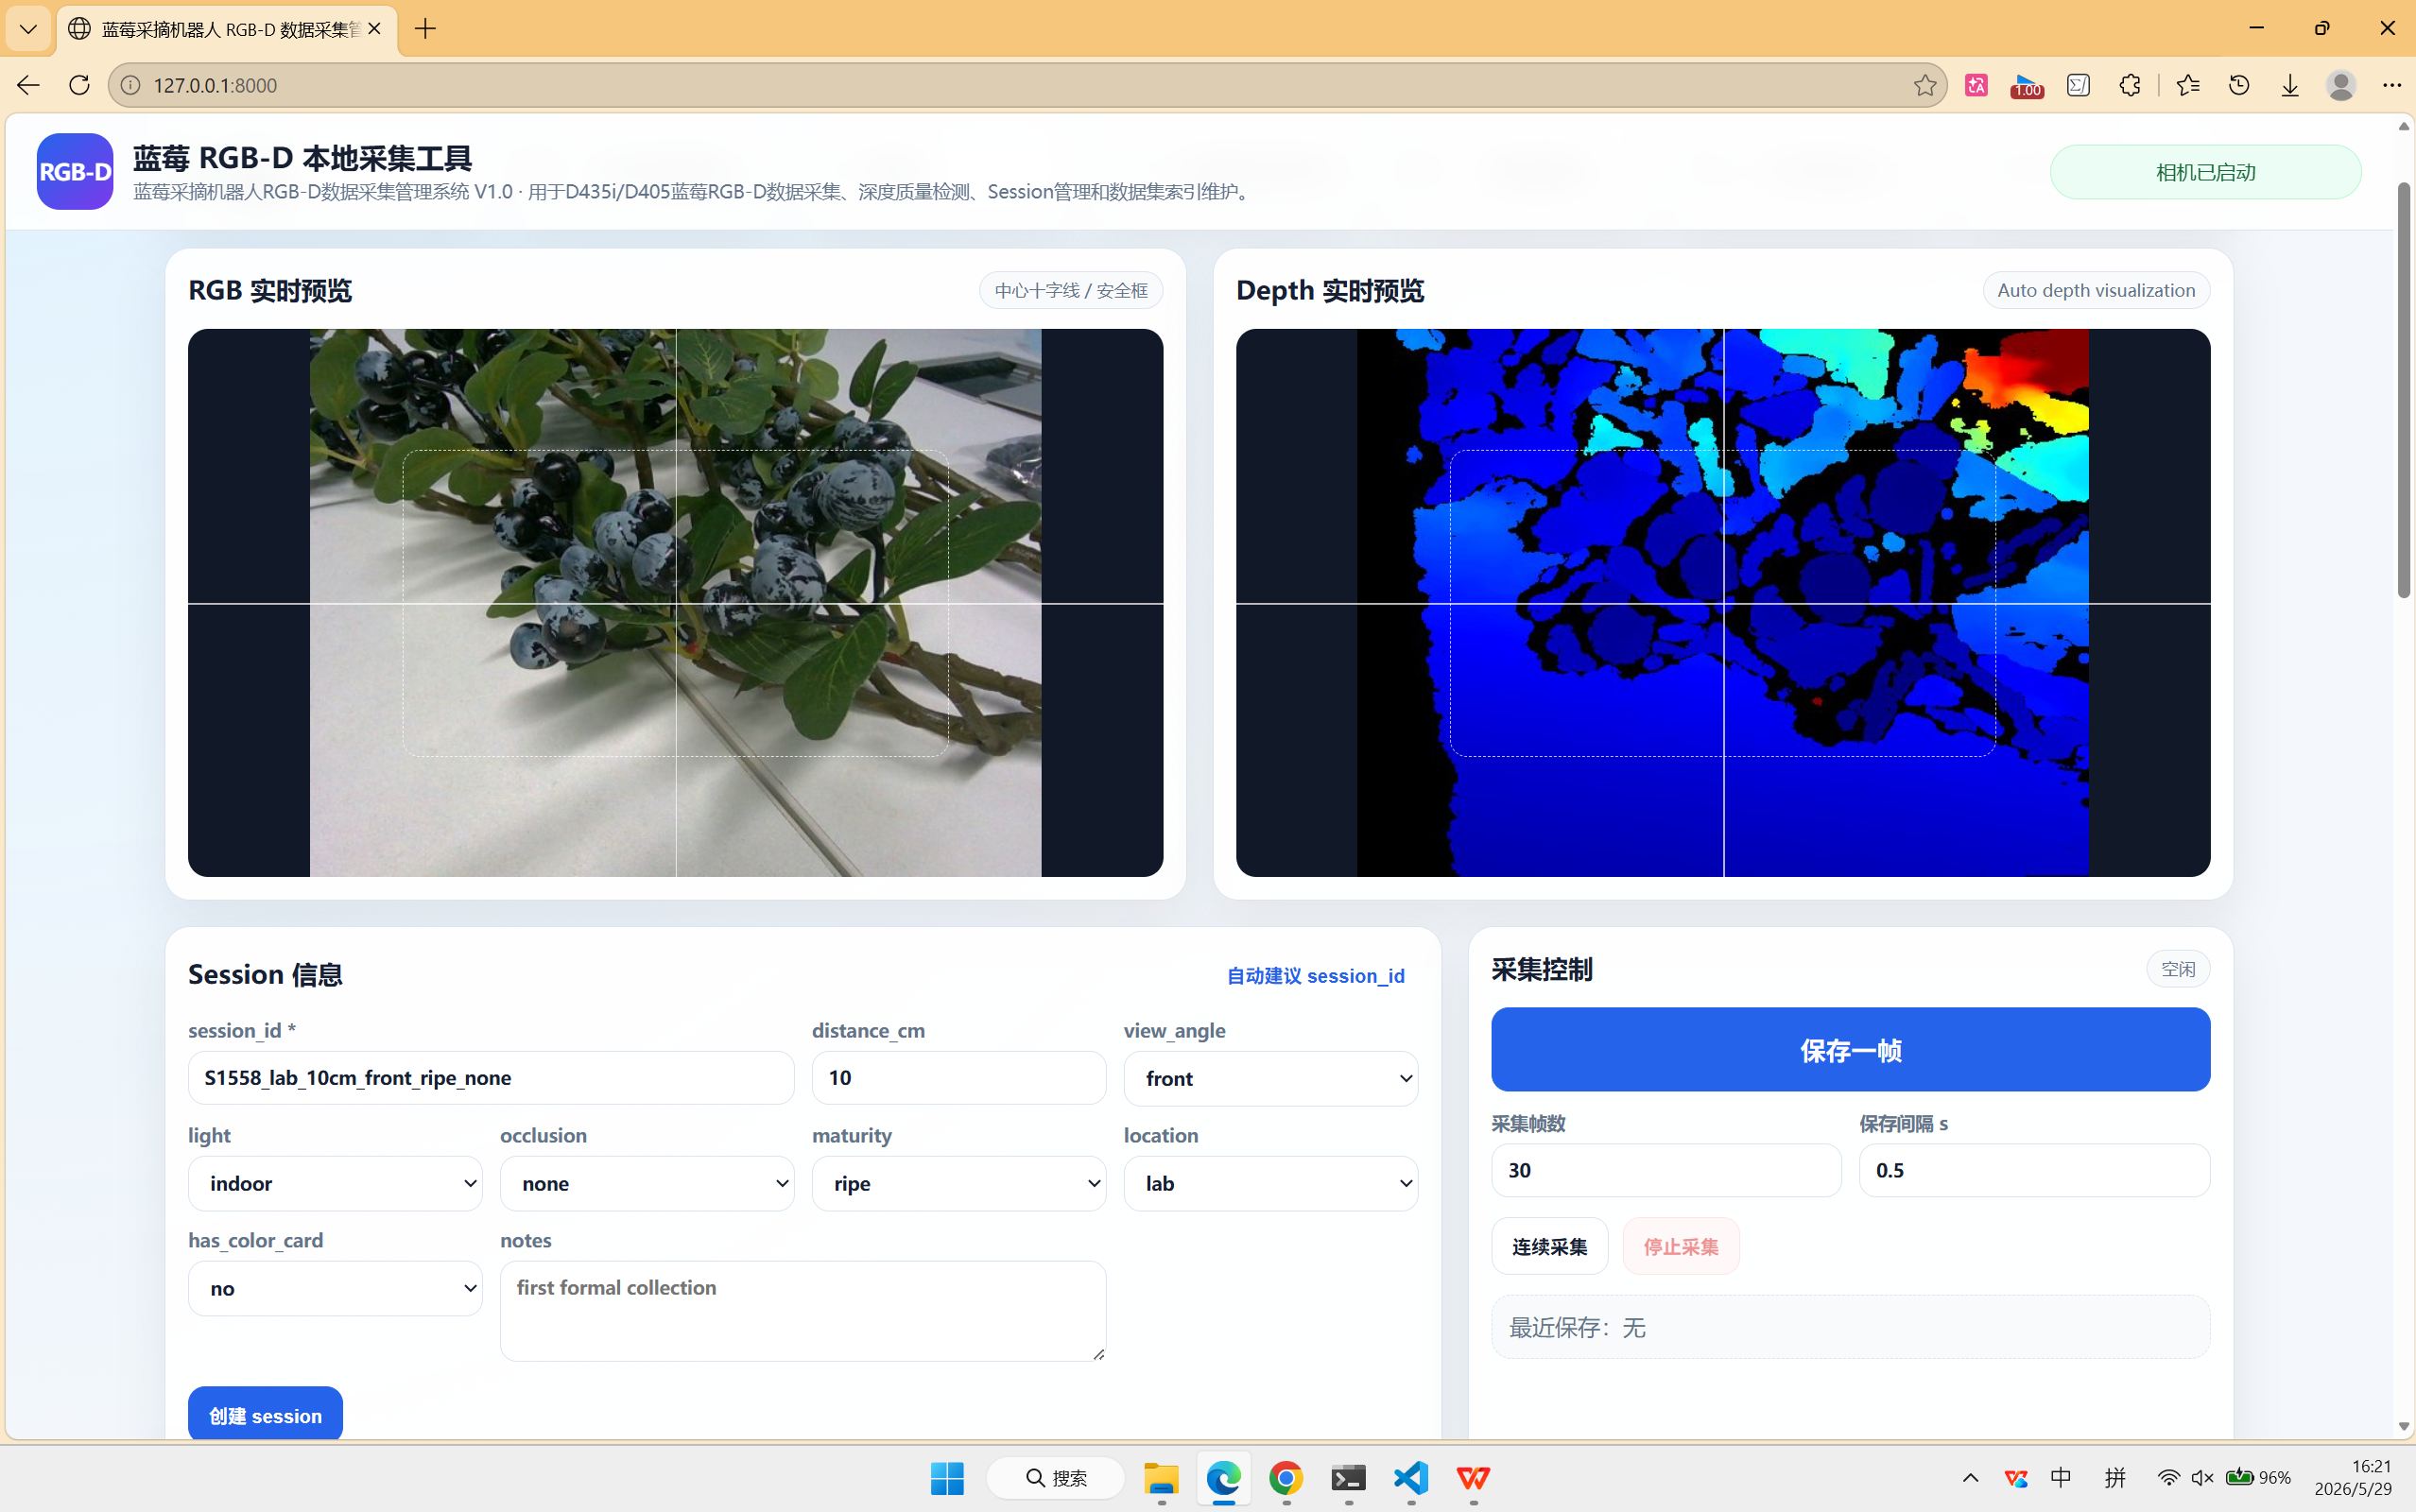
先明确相机要回答的问题
在真实种植环境中,我们需要验证五件事:RGB 图像能否看清果实;深度图在果粉、高光和边缘处是否稳定;模型能否区分未熟、转色和成熟蓝莓;遮挡、距离与光照会造成多大影响;采集结果能否形成可复用的数据集。
这使采集工作从“多拍照片”变成了有变量、有检查点的实验。
接入与对齐
相机通过 USB 3.0 连接,RGB 与深度流使用统一的分辨率和帧率。程序读取帧后,将深度图对齐到彩色图坐标系,并导出彩色相机内参、深度尺度和曝光等元数据。
对齐十分关键:如果 RGB 中的蓝莓轮廓和深度图中的位置不一致,后续即使实例分割准确,也会取得错误的深度值。
数据不只是两张图片
每个采集 session 同时记录以下条件:
| 维度 | 记录示例 |
|---|---|
| 拍摄距离 | 25、35、50、70 cm |
| 视角 | 正视、侧视、俯视、低角度 |
| 光照 | 散射光、直射光、背光、阴影 |
| 成熟度 | 未熟、转色、成熟、混合果簇 |
| 遮挡 | 无遮挡、叶片遮挡、果实互遮、严重遮挡 |
这些元数据可以在模型评估时把错误按场景分层,而不是只报告一个总体指标。
深度质量检查
蓝莓表面的果粉与镜面反光可能造成深度空洞,果实边缘也容易出现混合像素。因此我不能直接取检测框中心的单点深度,而需要检查有效深度比例、空洞率和不同距离下的误差。
后续定位流程计划采用实例 mask 内的稳健统计,例如中值深度和离群点剔除,再结合相机内参将像素坐标反投影到三维坐标:
\[X=\frac{(u-c_x)Z}{f_x},\qquad Y=\frac{(v-c_y)Z}{f_y}.\]目录和备份同样属于实验设计
每一帧保存 color.png、16 位 depth.png、深度可视化图和 meta.json;全局保存相机内参与 dataset_index.csv。原始数据在采集当天完成检查与备份,后续清洗和标注只处理副本。
阶段认识
这次实践让我意识到,三维视觉项目的瓶颈往往不只是模型。相机参数、坐标对齐、现场变量、文件结构和真值测量共同决定了实验是否可信。只有先建立稳定的数据链路,后面的实例分割和机械臂定位才有可靠基础。
Enjoy Reading This Article?
Here are some more articles you might like to read next: