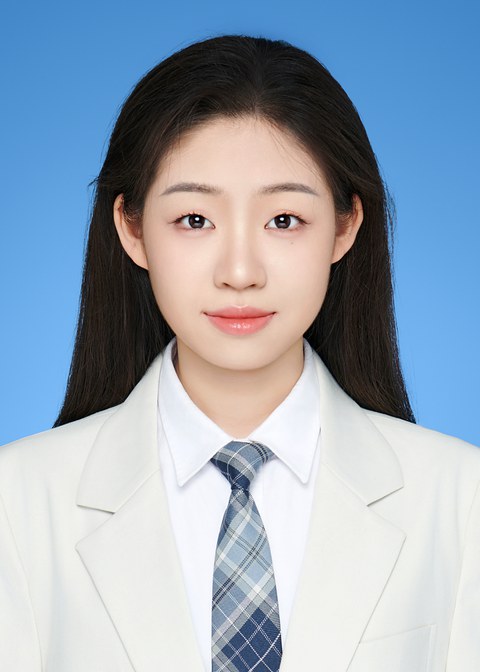
樊佳烁

樊佳烁

北京林业大学 · 自动化 · 2024级本科 北京 fanjiashuo666888@bjfu.edu.cn github.com/Fancy666888 可实习时间:每周 3–4 天(线下)
关注机器人、具身智能、机器视觉与智能控制,希望深入探索「感知—决策—执行」在真实系统中的协同;目前围绕机械臂协同控制、RGB-D 感知与建模决策开展实践。

教育经历

北京林业大学 · 工学院 自动化(本科) 2024.09 – 2028.06(预期)

科研与项目经历

面向精密有序装配的具身智能机械臂协同控制系统 2026
蓝莓成熟度检测与 RGB-D 数据采集管理系统 2026
基于 OpenCV 与 STM32F407 的智能救援小车 2026.04
投票系统的贝叶斯推断与动态评分研究 2026

论文发表

Constrained Bayesian Reconstruction of Latent Public Preferences under Dynamic Elimination Rules: An Uncertainty-Aware Expert–Public Fusion Framework

荣誉与竞赛

技能

编程与工程:Python、FastAPI、OpenCV、Git、LaTeX

视觉与深度学习:YOLOv8、VisionMaster

机器人与感知平台:AUBO ARCS、Intel RealSense D435i/D405、STM32 HAL、PID 运动控制

建模与决策:贝叶斯推断、MCMC、统计建模

语言:中文(母语)、英语(学术阅读与写作)